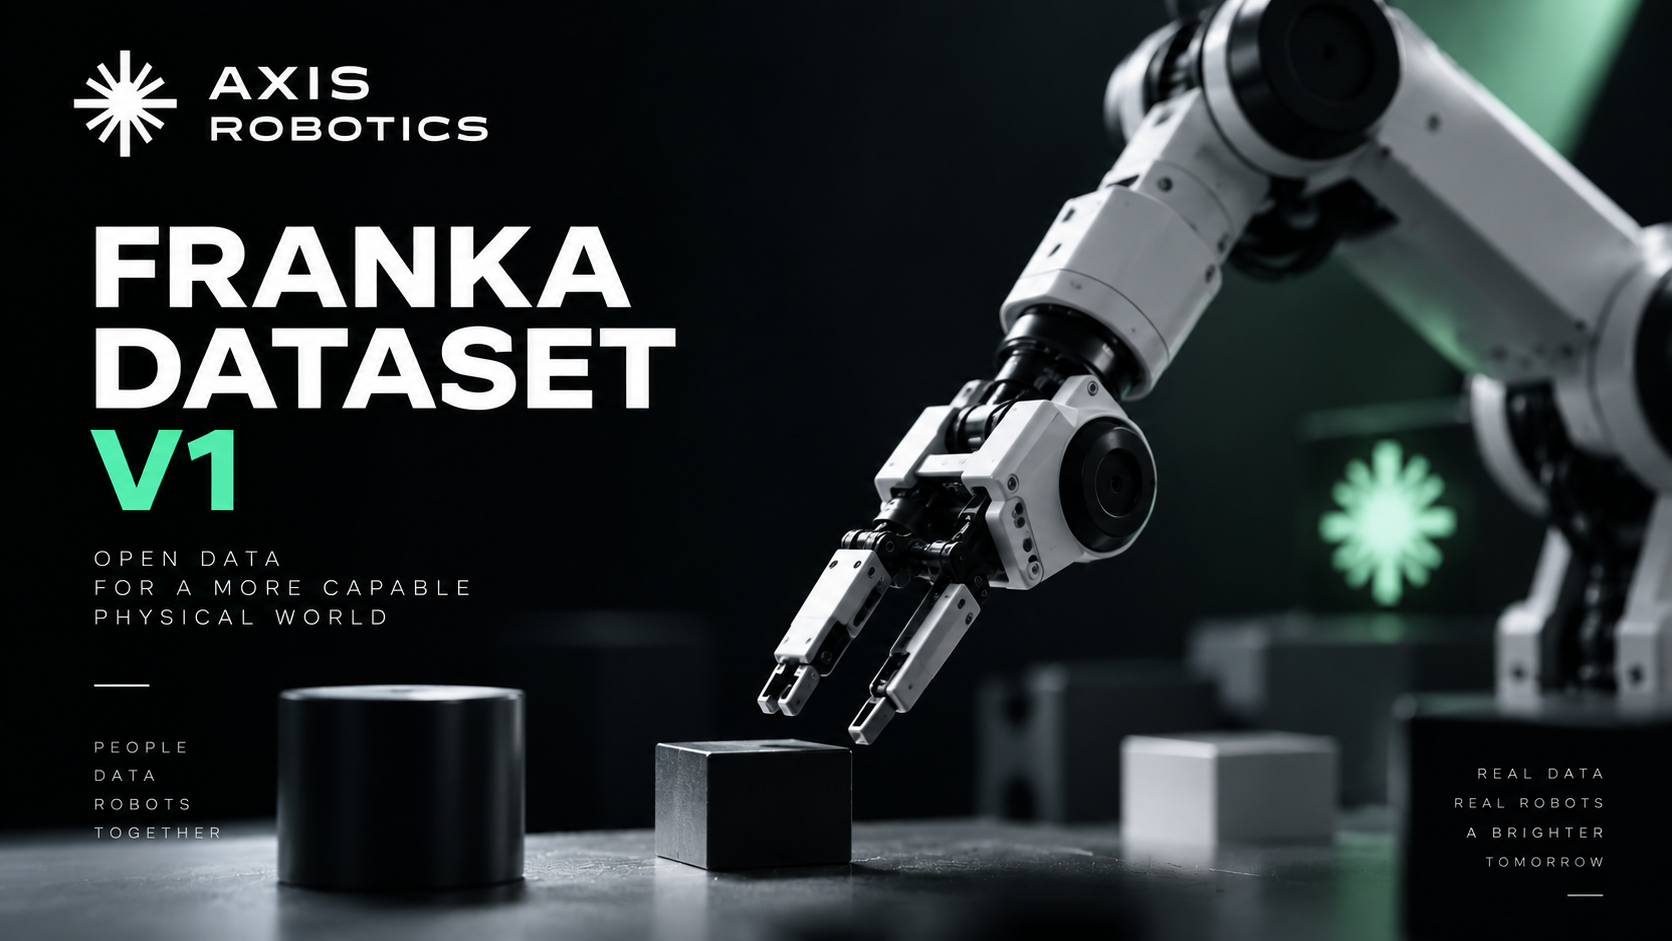
Axis Roboticsは、ロボットアーム「Franka Research 3」向けの大規模シミュレーションデータ「Axis Sim Dataset V1」をオープンソースで公開した。
データセットだけでなく、トレーニングコードやベンチマークも公開しており、外部の研究者が結果を検証できる。
データセットはすでに16万ダウンロードを突破。Axisによると、Hugging Face上で公開されているFranka向けオープンソース・シミュレーションデータセットとして最大級の利用規模になっている。
5万件超のTrajectoryを収録
Axis Sim Dataset V1には、5万件を超える人間操作によるTrajectoryが収録されている。
対象となるロボット操作は207種類。さらに6万を超えるシーンバリエーションを用意した。
物を掴んで移動させるPick-and-Placeだけでなく、物体を積み上げる、液体を注ぐ、可動部品を操作する、道具を使用するといった幅広いタスクが含まれる。
特徴的なのは、少数の専門家だけでデータを作っていないことだ。
Axis Hubを通じ、分散した多数の参加者がブラウザからロボットを遠隔操作してTrajectoryを作成する。
つまり、Axisのユーザーが普段取り組んでいるロボット操作が、研究に利用できるデータセットにつながっている。
π0.5の成功率が83.9%から88.8%へ
Axisはデータを公開するだけでなく、実際にロボット学習へ利用した場合の結果も検証している。
Axis Sim Dataset V1を使ってπ0.5モデルの継続事前学習を行ったところ、LIBERO-Plusでの成功率は83.9%から88.8%へ上昇した。
同程度のデータ量に調整したRoboCasa365との比較では、37.3%上回ったとしている。
さらに、使用するデータ量を25%から100%へ増やしていくと、モデル性能も継続して改善したという。
ここはAxisが掲げる「大量で多様なデータを集める」という戦略を考えるうえで重要だ。
「完璧なデータだけ」が正解なのか
ロボット学習では、熟練者が作った質の高い操作データを集める方法が一般的だ。
Axisは少し違った考え方を取る。
世界中の多数の人間が操作すれば、当然ながら完璧ではないTrajectoryも混ざる。
それでも十分な規模と多様性があり、それぞれの失敗に偏りがなければ、データセット全体としてロボット学習に有効になる可能性がある。
Axis Sim Dataset V1は、この考え方を実際のデータとベンチマークで検証する試みでもある。
次は120万Trajectoryへ
そしてAxisはすでに次世代データセットの開発を進めている。
V2では規模を大幅に拡大し、1200タスク、120万Trajectoryを目指す。
さらに特定のロボットだけでなく、異なるロボットへの汎化や、複数のVLAモデルを使った検証も進める計画だ。
Axisは8月末までに、Axis Hub全体で470万件を超えるTrajectoryを集め、登録ユーザーも20万人を突破した。
今回のデータセット公開が興味深いのは、その巨大なコミュニティが作ったデータを、実際のPhysical AI研究へ接続し始めていることだ。
ユーザーがブラウザでロボットを動かす。
大量のTrajectoryが集まる。
そのデータでモデルを学習する。
モデルの弱点を見つけ、次に必要なデータを再び集める。
Axisが目指しているのは、単発の巨大データセットではなく、**モデルの成長に合わせて必要なデータを作り続ける「データエンジン」**だ。
16万DLという利用規模と、次世代版で計画する120万Trajectoryへの拡張は、その構想が研究用途でも本格化し始めていることを示している。
AXISアクセスリンク集
- Axis Robotics 公式X
@axisrobotics - Axis Robotics 日本公式X
@axisroboticsjp - Axis Robotics 公式サイト
Axis Robotics - Axis Hub(招待コード付き)
Axis Hub - 公式ブログ
Axis Robotics Blog
翻訳・編集 EIICHI JOURNAL
コメント