AIの次の大きなテーマとして、急速に存在感を高めているのが「Physical AI」だ。
ChatGPTのようなAIが文章や画像を理解するだけでなく、ロボットが現実世界を認識し、物を掴み、運び、人間の代わりに作業する。そんな世界を実現するための技術だ。
その中で、少し変わった方法でロボット学習の課題を解決しようとしているのがAxis Roboticsだ。
Axisでは、専門の研究者でなくてもブラウザからロボットを操作できる。そして、その操作自体がロボットを賢くするための「学習データ」になる。
今回は「Axisって最近よく見るけど、結局何をしているの?」という人に向けて、仕組みから実際の参加方法、そしてなぜ今これほど盛り上がっているのかまで分かりやすく解説する。


そもそもAxis Roboticsとは?
Axis Roboticsを理解するうえで、最初に知っておきたいのが「ロボットには学習データが足りない」という問題だ。
生成AIが急速に進化できた背景には、インターネット上に膨大な文章、画像、動画、コードなどが存在していたことがある。
一方、ロボットが必要とするデータは少し違う。
「コップを掴む」
「引き出しを開ける」
「物を決められた場所まで運ぶ」
こうした人間にとっては簡単な動作を、どのような軌道で実行すれば成功するのかというデータが必要になる。
ところが、この種のデータはインターネット上に大量に転がっているわけではない。
そこでAxisが構築しているのが、世界中の参加者からロボット操作データを集め、学習に利用していく「ロボットデータエンジン」だ。
Axis自身も、ロボット学習のボトルネックの1つを、大規模で多様な高品質データの不足だと説明している。
実際に何をするの?

ここがAxisの面白いところだ。
「ロボットのデータを集める」と聞くと、研究所にある本物のロボットを操作するようなイメージを持つかもしれない。
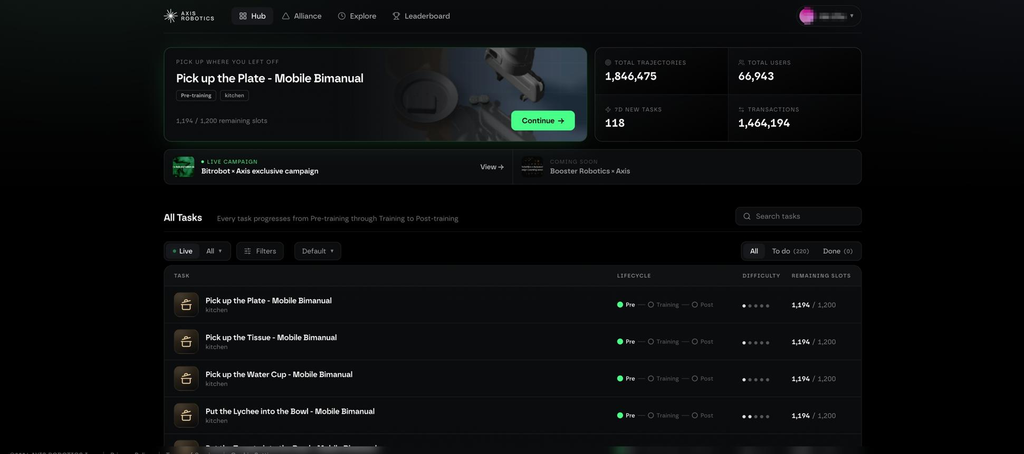
しかし、一般ユーザーが参加するAxis Hubでは、ブラウザ上に表示されたロボットを自分で操作する。
例えば、
「ロボットアームで物を掴んで移動させる」
といった課題が表示される。
ユーザーは画面を見ながらロボットアームを操作して、指定されたゴールを目指す。
そして重要なのが、この一連の動きだ。
スタート地点から物体へ近づき、掴み、持ち上げ、目的地まで移動して置く。
この「ロボットがどう動いたのか」という一連の記録が**Trajectory(軌跡データ)**になる。
つまりゲーム感覚でロボットを操作しているように見えて、裏側ではロボット学習に利用できるデータを作っているわけだ。公式チュートリアルも「ユーザーの動きがトレーニングデータになる」という形で仕組みを説明している。
Pre-trainingとPost-trainingの違い
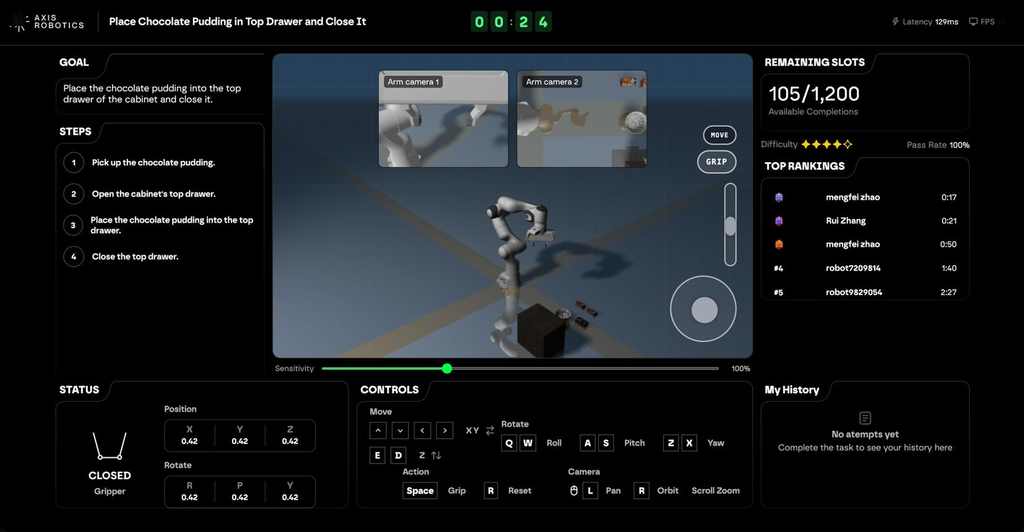
Axisを始めると「Pre-training」「Post-training」という言葉が出てくる。
ここは難しく考えなくていい。
Pre-trainingは「ロボットにお手本を見せる」作業だ。
まだ十分に学習していないロボットを、人間が最初から最後まで操作する。
例えばコップを箱に入れるタスクなら、人間がロボットアームを操作して、
「ここまで近づく」
「ここで掴む」
「持ち上げる」
「箱まで運ぶ」
「ここで離す」
という成功例を作る。
それらを大量に集めて、モデルを学習させる。Axisの現在の説明では、1つのタスクで1200回分の実行が集まると、それらを使って小さなポリシーを作る流れになっている。
一方のPost-trainingは「すでに動けるロボットの苦手なところを人間が直す」作業だ。
基本的にはAIが自分でロボットを操作する。
しかし、
「うまく物を掴めない」
「変な方向へ動いてしまった」
といった場面が出てくる。
そこで人間が途中から操作を引き継ぎ、失敗しそうな部分だけ修正する。
修正後は再びAIへ操作を返す。
Axis V2では、この人間による修正をモデル改善へ戻すループを重視している。実際、AxisはV2開始後に500時間を超える人間による修正データを収集したとしている。
簡単に言えば、
Pre-training=「こうやるんだよ」と教える
Post-training=「そこ違うよ」と直してあげる
という違いだ。
参加方法もかなりシンプル
基本的な流れは難しくない。
Axisへログインして、Axis Hubから空きのあるタスクを探す。
タスクを開いたら、ゴールと手順を確認してロボットを操作する。
成功するとTrajectoryが生成され、それをオンチェーンで署名する。
公式チュートリアルでは、タスクを探す → 実行または修正する → オンチェーンで署名する → Pointsを獲得するという流れになっている。署名されたデータにはタスクIDやデータID、ユーザーアドレスなどが記録される。
なお、Axis Points自体は現時点で譲渡可能なトークンではない。公式FAQでは、PointsはEpoch単位で計算され、積み上がっていく仕組みが説明されている。
なぜ今、Axisが盛り上がっているのか
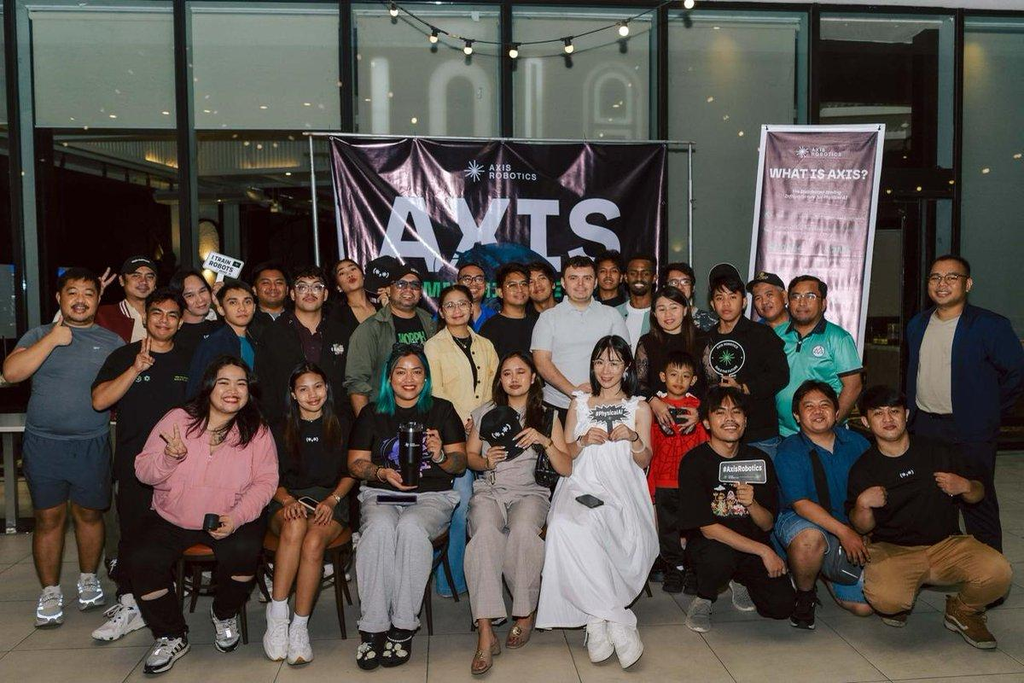
ここまでなら「面白いロボットプロジェクト」で終わる。
しかし、Axisが注目されている理由は実際の規模が急速に大きくなっていることにある。
Axisが9月1日に公表した8月のまとめによると、累計Trajectoryは470万件まで拡大した。
登録ユーザーは20万人超。
さらにオープンソースとして公開しているデータセット群は、累計16万ダウンロード超に達したという。
8月20日にはBase上のDAppsでTop 3に入ったとしている。
単に「将来ロボットデータを集めたい」という段階ではなく、すでにかなり大きな参加者ネットワークが動いている。
これが1つ目の理由だ。
集めたデータが本当に使われ始めている
2つ目は、集めたデータを実際のロボット研究へつなげようとしている点だ。
Axis Sim Dataset V1を使った継続事前学習では、ロボット操作ベンチマークLIBERO-Plusで、π0.5の成績が83.9%から88.8%へ上昇したとAxisは報告している。
さらにFranka向けデータセット群は16万DLを超え、KAIST、ノースウェスタン大学、清華大学などで、ワールドモデルやVLAなどの研究に利用されているという。
Booster Roboticsとの取り組みでは、実世界データだけで学習する場合と、シミュレーションデータを組み合わせる場合を比較する研究も進めている。
ここはAxisを見るうえでかなり重要だ。
「ユーザーがタスクをやる」→「データが集まる」→「モデルを学習する」→「モデルの弱点を再び人間が修正する」
という循環を作ろうとしているからだ。
Web3ユーザーとの相性がいい
もう1つ、Axisが短期間で広がった理由として無視できないのがWeb3との組み合わせだ。
Trajectoryへの署名はBase上で行われる。
さらにKaitoとのCreator Programでは、コンテンツの評価だけでなく、紹介したユーザーが作成したTrajectoryによって倍率が加わる仕組みを採用している。
Binance Walletとのキャンペーンでは、Binance Keyless Walletユーザー向けに150万Axis Pointsの専用報酬プールも用意された。
つまり、
「AI・ロボティクス × データ収集 × Web3 × インセンティブ」
という、これまで別々だった分野を1つの体験にまとめている。
ロボット研究を知らないWeb3ユーザーでも「まずタスクを触ってみる」という入口を作りやすい。
これもAxisがコミュニティを急拡大させている理由の1つだろう。
上級者向け「Challenger Program」も開始
そして9月5日には、新たにAxis Challenger Programも発表された。
通常タスクとは別に、高難度タスク専用のエリアを設ける仕組みだ。
誰でもタスクを見ることはできるが、実際に参加できるのはホワイトリスト対象者のみ。
選定では、これまでに取り組んだタスクの幅、Pre-trainingとPost-trainingへの参加状況、検証成功率、継続的な品質などが考慮される。
対象者は毎週更新され、高難度タスクを完了すると通常の2~3倍のAxis Pointsを獲得できる。
単純に大量のTrajectoryを作るだけでなく、今後は「誰が質の高いデータを作れるのか」という方向にも進んでいることが分かる。
Axisの面白さは「自分がロボットを育てる側」になれること
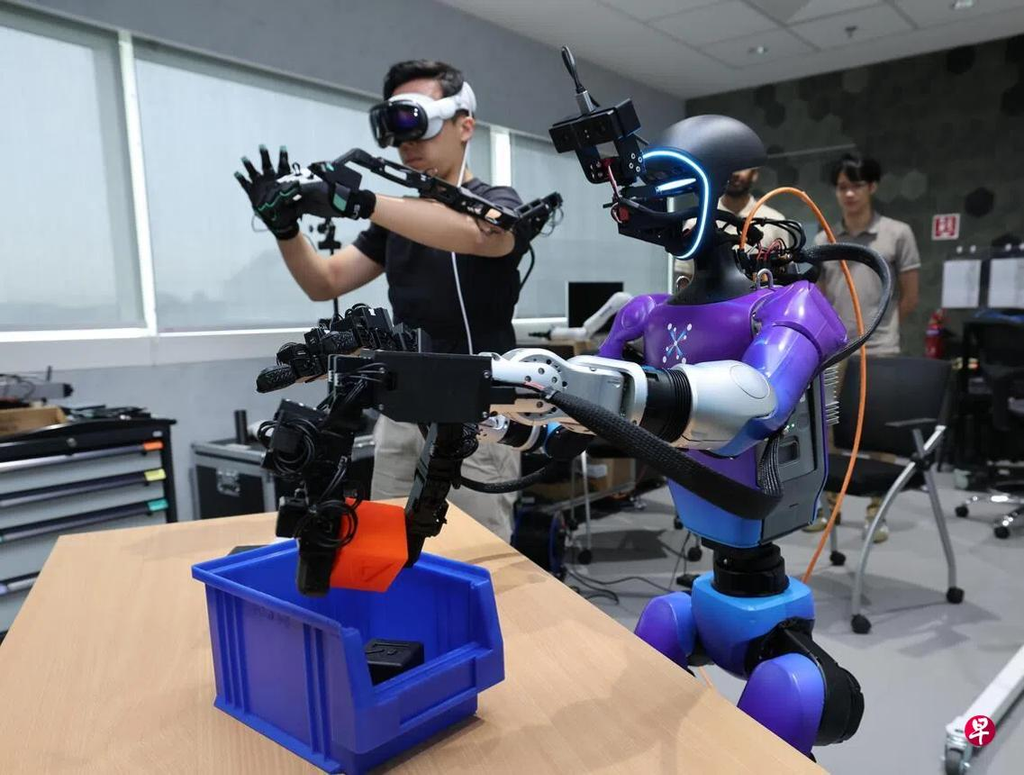
Axisを初めて見ると、
「タスクをやってPointsを貯めるプロジェクト」
に見えるかもしれない。
しかし、それだけで理解すると本質を見落とす。
Axisが作ろうとしているのは、世界中の人間の操作をロボットの学習データへ変換する仕組みだ。
自分がブラウザ上でロボットアームを動かす。
そのTrajectoryがデータになる。
集まったデータからモデルが学習する。
モデルが失敗する。
今度は人間がその失敗を修正する。
そして、修正データを使ってさらにモデルを改善する。
このループを大規模に回そうとしている。
生成AIにはインターネット上の巨大なデータがあった。
一方、ロボットには「現実世界でどう動けばいいのか」を教えるデータがまだ圧倒的に足りない。
その「ロボット版のデータ基盤」を世界中の参加者と作ろうとしている。
これがAxis Roboticsを理解するうえで、一番分かりやすい見方だ。
そして20万人を超える登録ユーザー、470万Trajectoryという規模まで成長してきたことで、その構想が単なるアイデアではなく、実際に大規模なデータ収集ネットワークとして動き始めている。
これからPhysical AIが本格的に普及していくなら、「ロボットそのものを誰が作るか」だけではなく、**「そのロボットを賢くするデータを誰が供給するのか」**も重要になる。
Axis Roboticsが今注目されている理由は、まさにその部分に挑戦しているからだ。
Axis Robotics 公式X@axisrobotics
Axis Robotics 日本公式X@axisroboticsjp
Axis Robotics 公式サイトAxis Robotics
Axis HubAxis Hubを開く
公式ブログ・情報Axis Robotics Blog
コメント